Primero, aclaremos el concepto
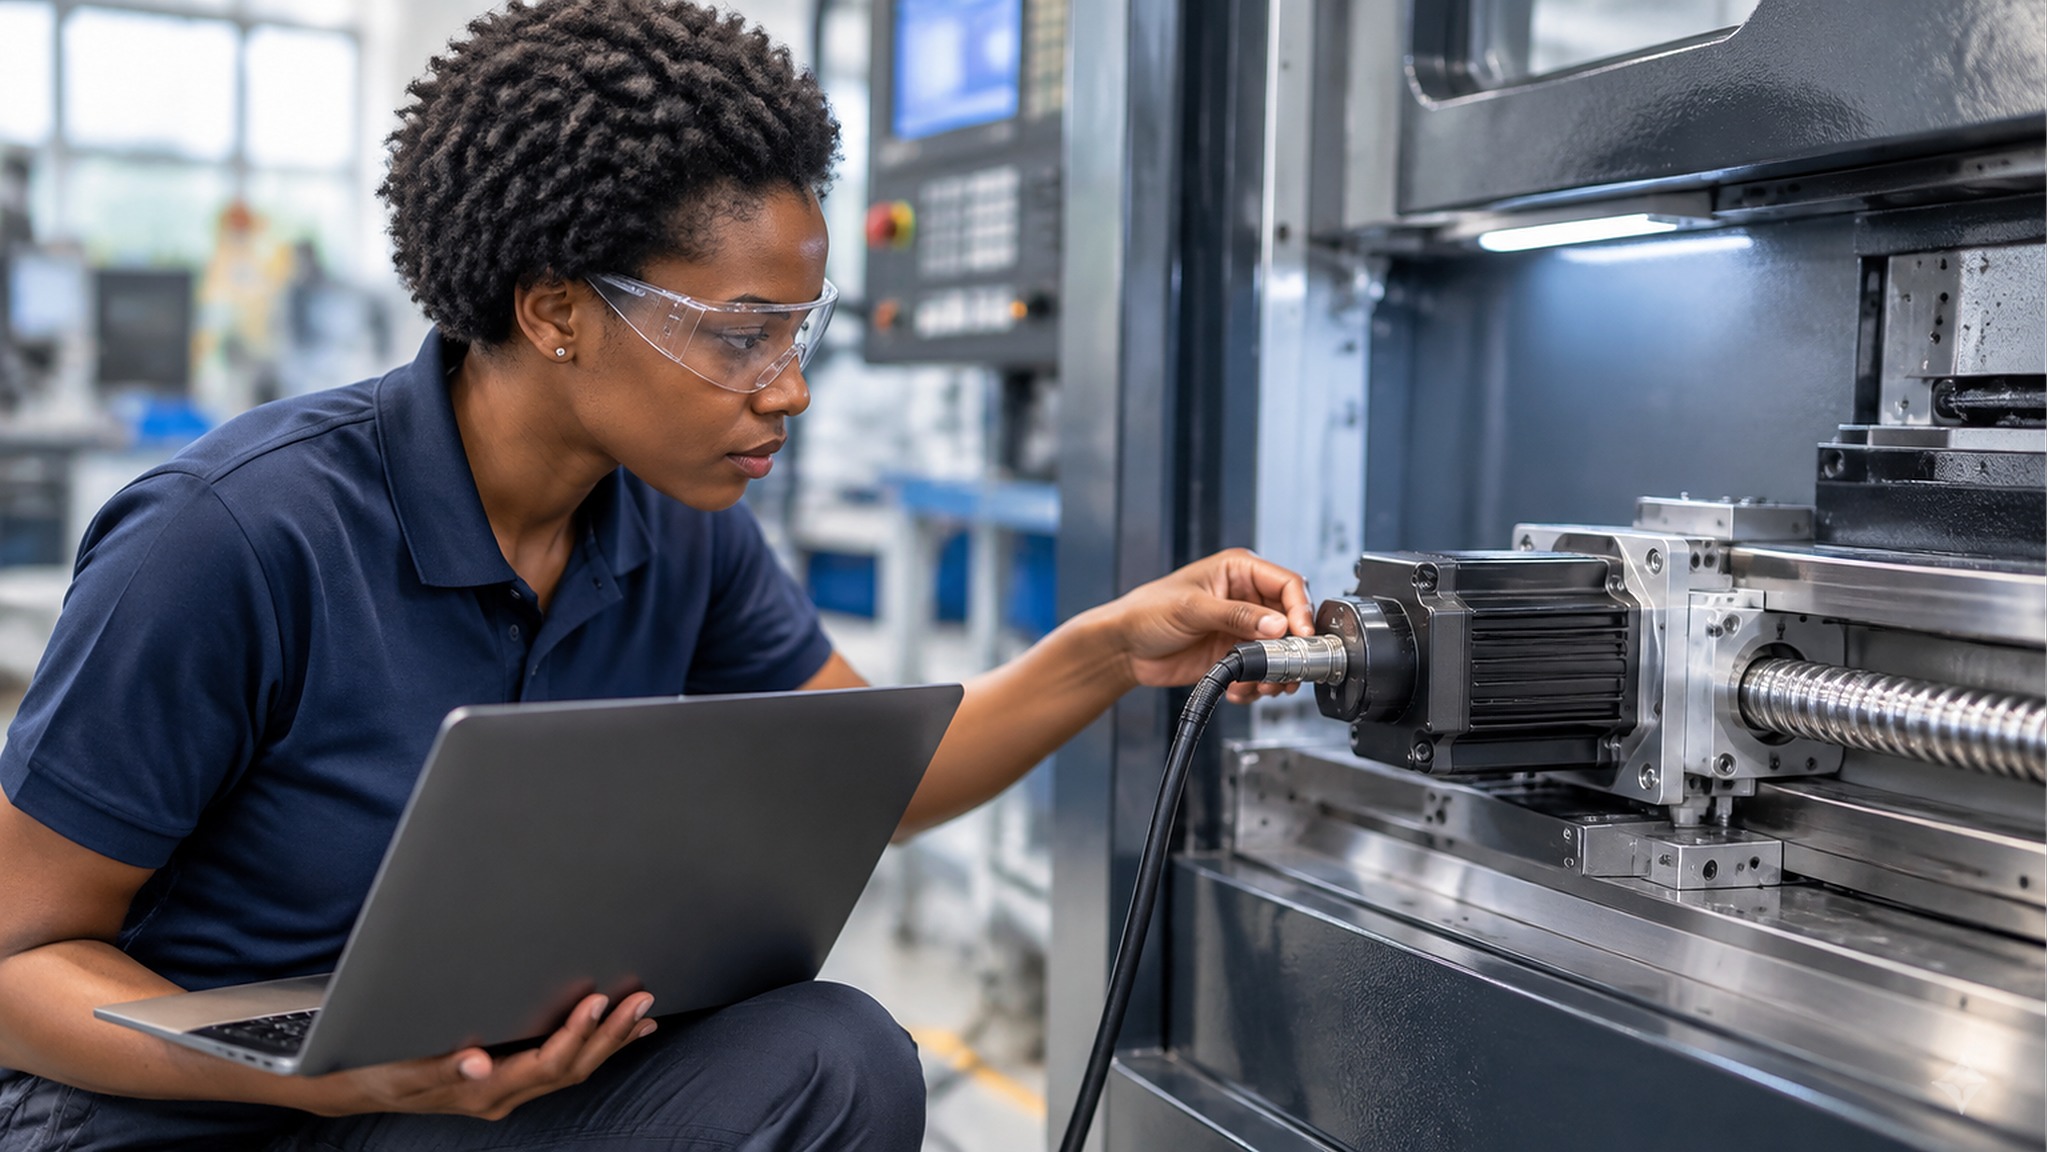
Al hablar de «motor servo asíncrono» se tiende a pensar que es un motor asíncrono normal con un encoder añadido; en realidad difiere del motor asíncrono trifásico normal en el objetivo de diseño: el motor normal busca «girar, ser estable, barato y duradero»; el motor servo busca «seguir la consigna, responder rápido y posicionar con precisión».
| comparación | motor asíncrono trifásico normal | motor servo asíncrono |
|---|---|---|
| respuesta dinámica | media | rápida, buen seguimiento |
| rango de velocidades | estrecho | amplio, hasta bajas/altas velocidades |
| precisión de posicionamiento | baja | alta, requiere encoder/driver |
| método de control | arranque directo/suave/variador | lazo cerrado con servo driver |
| coste | bajo | más alto (incluye driver) |
Cuándo usar un servo asíncrono
Cuando el equipo necesita arranques y paradas frecuentes, aceleraciones y deceleraciones rápidas, seguimiento preciso y regulación de velocidad en un rango amplio es cuando se aprecia la ventaja del servo. Ejemplos típicos: puestos de automatización, robots/líneas enlazadas, bobinado de alta precisión, transporte con posicionamiento. Si se trata solo de cargas como ventiladores o bombas donde «basta con girar», el motor normal (con variador) resulta más rentable.
Servo asíncrono frente a servo de imanes permanentes
El servo también se divide en asíncrono y síncrono de imanes permanentes. El servo asíncrono (como YPT y YJP) tiene ventaja en alta velocidad con debilitamiento de campo, alta potencia y resistencia a altas temperaturas; el servo de imanes permanentes (TBVP) ofrece mayor rendimiento y menor volumen, y es adecuado para media y baja velocidad con alta precisión. La elección entre ambos se basa en el rango de velocidades y los requisitos de rendimiento.
Parámetros a facilitar en la selección
- Potencia y par: se calculan según el par de carga y la velocidad.
- Rango de velocidades: velocidad mínima/máxima, que determina si se necesita debilitamiento de campo.
- Método de control: qué driver se utiliza y si se necesita lazo cerrado.
- Régimen de trabajo: continuo o arranques y paradas frecuentes (S5, etc.).
- Montaje y eje: carcasa, montaje con brida o con patas.
Series de servo de Wangpai
Wangpai ofrece servo asíncrono YPT (5.5~1400kW), servo asíncrono YJP (7.5~1250kW), y soluciones complementarias de motores para variador, con posibilidad de personalizar la tensión y la carcasa según las condiciones de trabajo.
Preguntas frecuentes sobre el motor servo
¿El motor servo necesita siempre un driver? Sí. El valor del servo está en el control en lazo cerrado, y debe combinarse con un servo driver (variador de frecuencia) para aprovecharlo.
¿Se puede usar un variador normal con un servo asíncrono? Puede usarse a baja velocidad, pero para un posicionamiento realmente «servo» se necesita un servo driver + encoder.
¿Cómo saber si el equipo debe llevar servo? Compruebe si necesita arranques y paradas frecuentes, seguimiento preciso o regulación amplia de velocidad; si se da alguna y la respuesta es crítica para la aplicación, merece la pena considerarlo.
¿Wangpai puede personalizar según el equipo? Sí, envíenos la carga, la velocidad y el método de control, y ajustaremos la carcasa y la solución.